


Systemintegration Übersicht
Triamec Servoantriebe lassen sich in PLC-basierte Steuerungssysteme integrieren oder direkt als Motion-Plattform in PC-gesteuerten Maschinen einsetzen.
EtherCAT und Tria-Link ermöglichen eine deterministische Echtzeit-Feldbuskommunikation sowie die präzise Synchronisation zwischen den Antrieben. Ethernet dient zur Anbindung der Servoantriebe an PC-Applikationen, beispielsweise für Point-to-Point-Bewegungen und Trajectory Streaming
|
EtherCAT |
Deterministische zyklische Kommunikation mit dem EtherCAT Master für PLC-/CNC-Maschinen und Systeme mit Komponenten von Drittanbietern |
|---|---|
|
Tria-Link |
Deterministische Drive-zu-Drive Kommunikation für synchronisierte Mehrachssysteme mit Triamec Servoantrieben; Hochleistungssysteme auf Basis von Triamec Drives; TAM API und Trajectory Streaming über PCIe-TL-Adapter |
|
Ethernet |
TAM API und Trajectory Streaming für PC-gesteuerte Maschinen; Servicezugang für Inbetriebnahme und Diagnose |
|
USB |
Lokaler Servicezugang für Inbetriebnahme und Diagnose |
EtherCAT Integration
- Kompatibel mit standard EtherCAT-Systemen
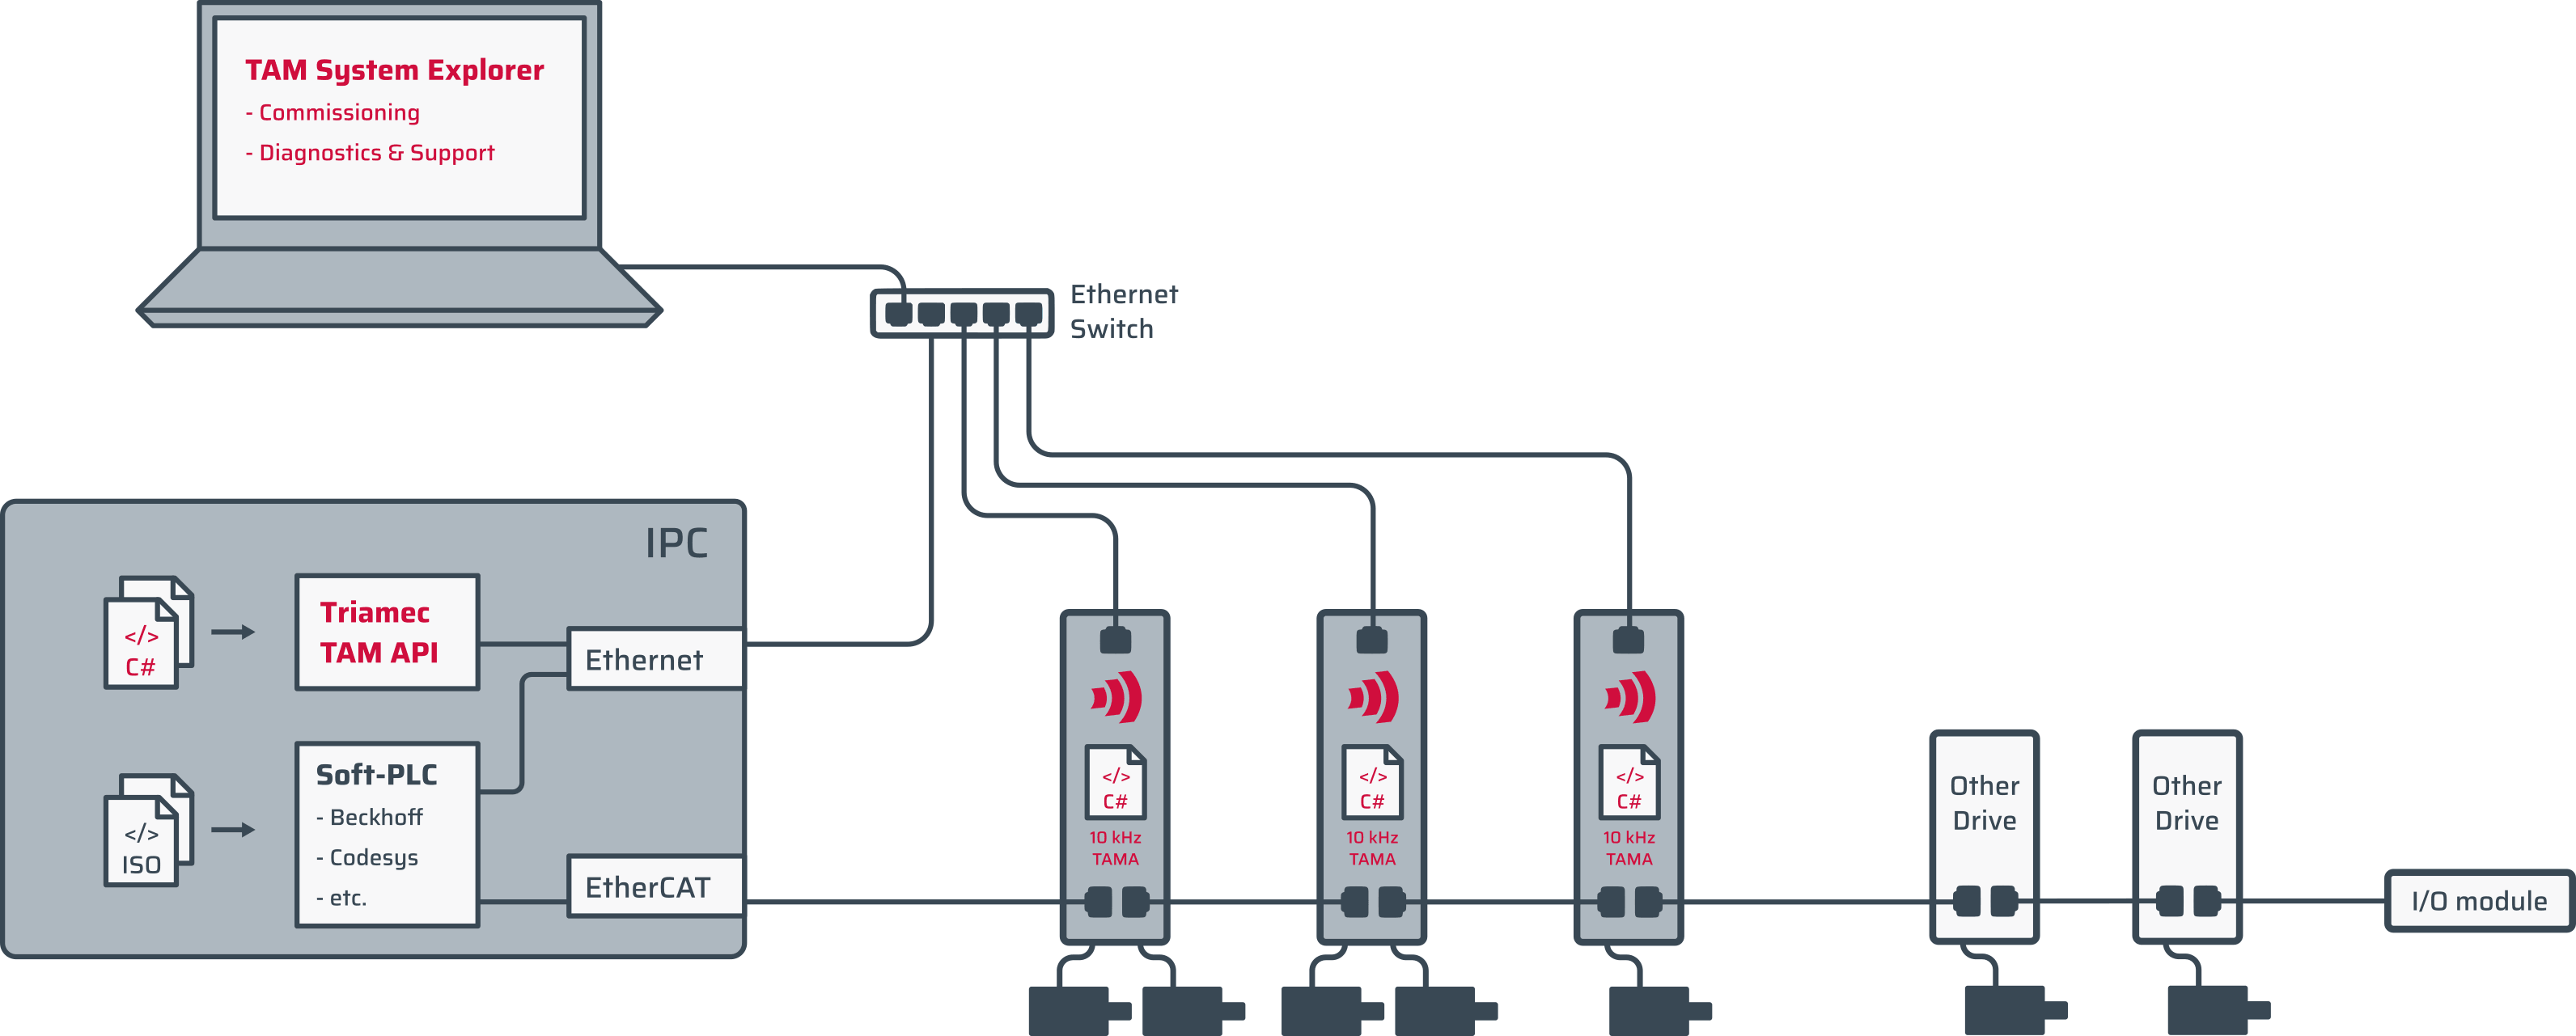
EtherCAT ist die bevorzugte Schnittstelle, wenn Triamec Servoantriebe zusammen mit Systemen von Drittanbietern, I/O-Modulen und weiteren Komponenten unter einer gemeinsamen PLC- oder CNC-Steuerung (z.B. TwinCAT, Codesys) betrieben werden.
Triamec Servoantriebe unterstützen die folgenden EtherCAT-Zykluszeiten:
Der Zugriff auf Antriebsparameter und Prozessdaten erfolgt über standardisierte CoE-Kommunikation. Für Beckhoff TwinCAT-Systeme stellt Triamec ESI-Dateien, Bibliotheken, Applikationsbeispiele sowie Dokumentation zur Einrichtung von PLC-, NC- und CNC-Anwendungen bereit.
Tria-Link Integration
- 10 kHz Echtzeit-Feldbus
- Direkte Drive-zu-Drive-Kommunikation
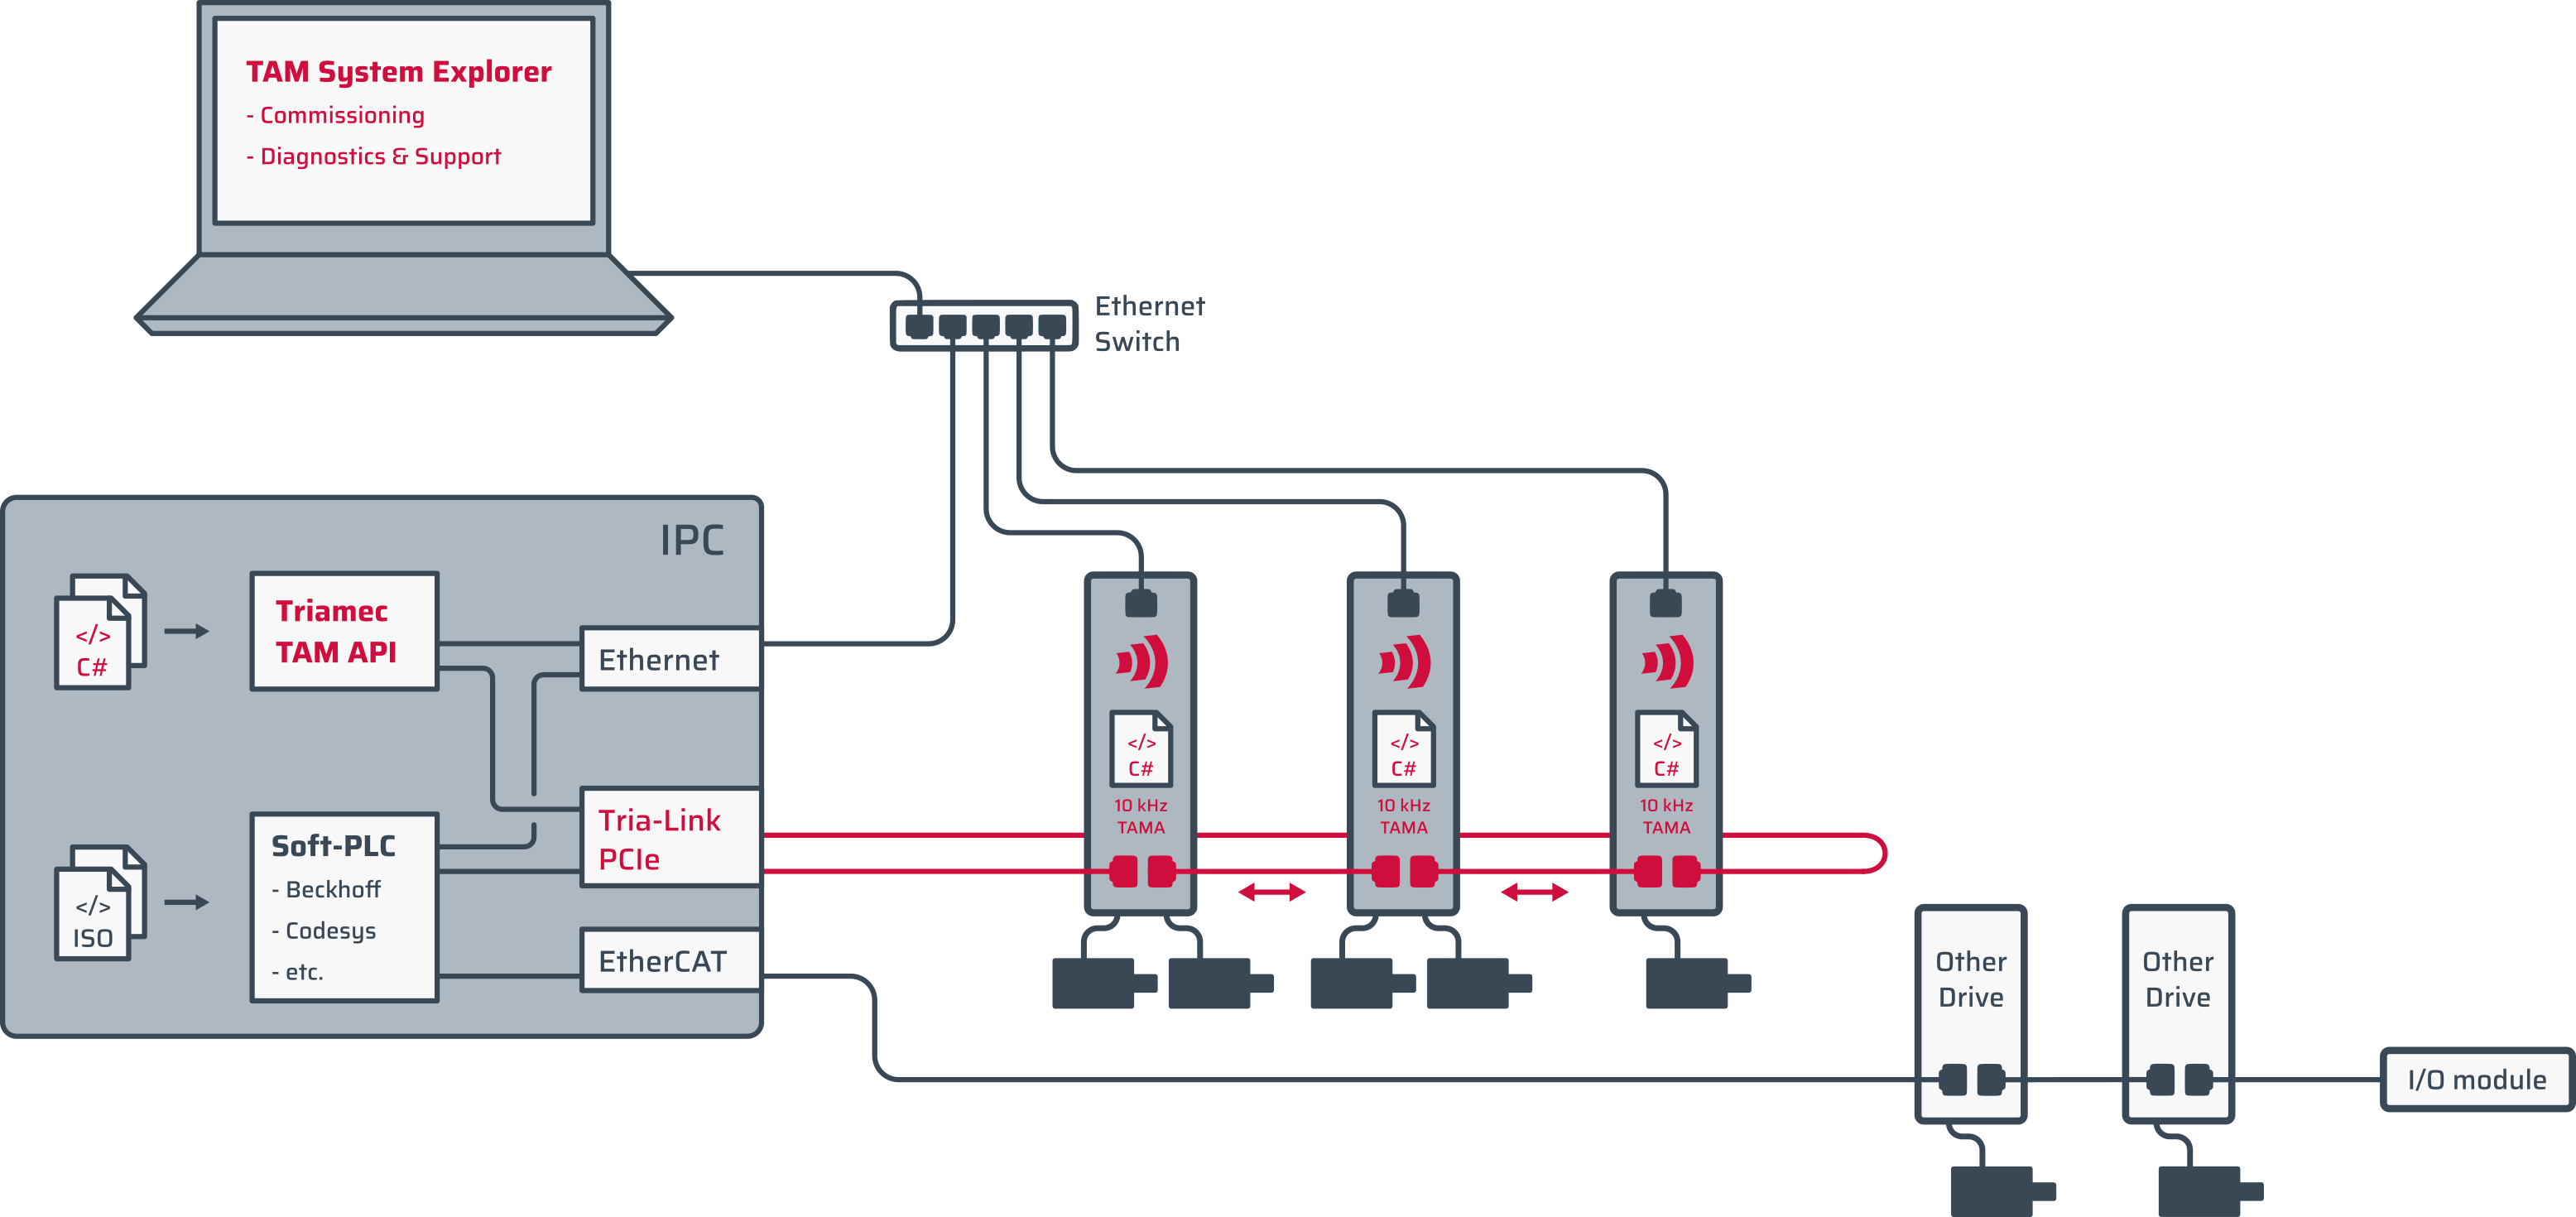
Tria-Link ist Triamec's Echtzeit-Feldbus für präzise synchronisierte Mehrachssysteme. Der Feldbus arbeitet mit einer Taktrate von 10 kHz und synchronisiert die Uhren der Antriebe mit einer Genauigkeit von unter 100 ns. Für die Anbindung an PLC- / CNC-Maschinen (z. B. mit TwinCAT oder Codesys) ist ein Tria-Link PCIe Adapterkarte TL erforderlich.
Die gegenläufige Doppelring-Topologie bietet eine Übertragungsrate von 200 Mbps und ermöglicht den direkten zyklischen Datenaustausch zwischen den Antrieben, ohne Umweg über eine zentrale Steuerung. Dadurch können achsübergreifende Daten direkt ausgetauscht und für komplexe Regelungsstrategien genutzt werden.
EtherCAT oder Tria-Link
|
|
EtherCAT |
Tria-Link |
|---|---|---|
|
Typische Anwendung |
PLC-/CNC-Maschinen und Systeme mit Komponenten von Drittanbietern |
Systeme mit hohen Anforderungen an die Mehrachskoordination |
| Kommunikation | Zyklische Kommunikation, koordiniert durch den EtherCAT Master | Direkte Kommunikation zwischen den Antrieben |
|
Unterstützte Zykluszeit |
Wählbar von 2 ms bis 100 µs |
Feste zyklische Kommunikation mit 100 µs |
|
Integration |
Standard CoE-Client |
Triamec-Bibliothek |
Trajectory Streaming
- Sollwerte mit bis zu 50 kHz
- Drive-seitiger Buffer
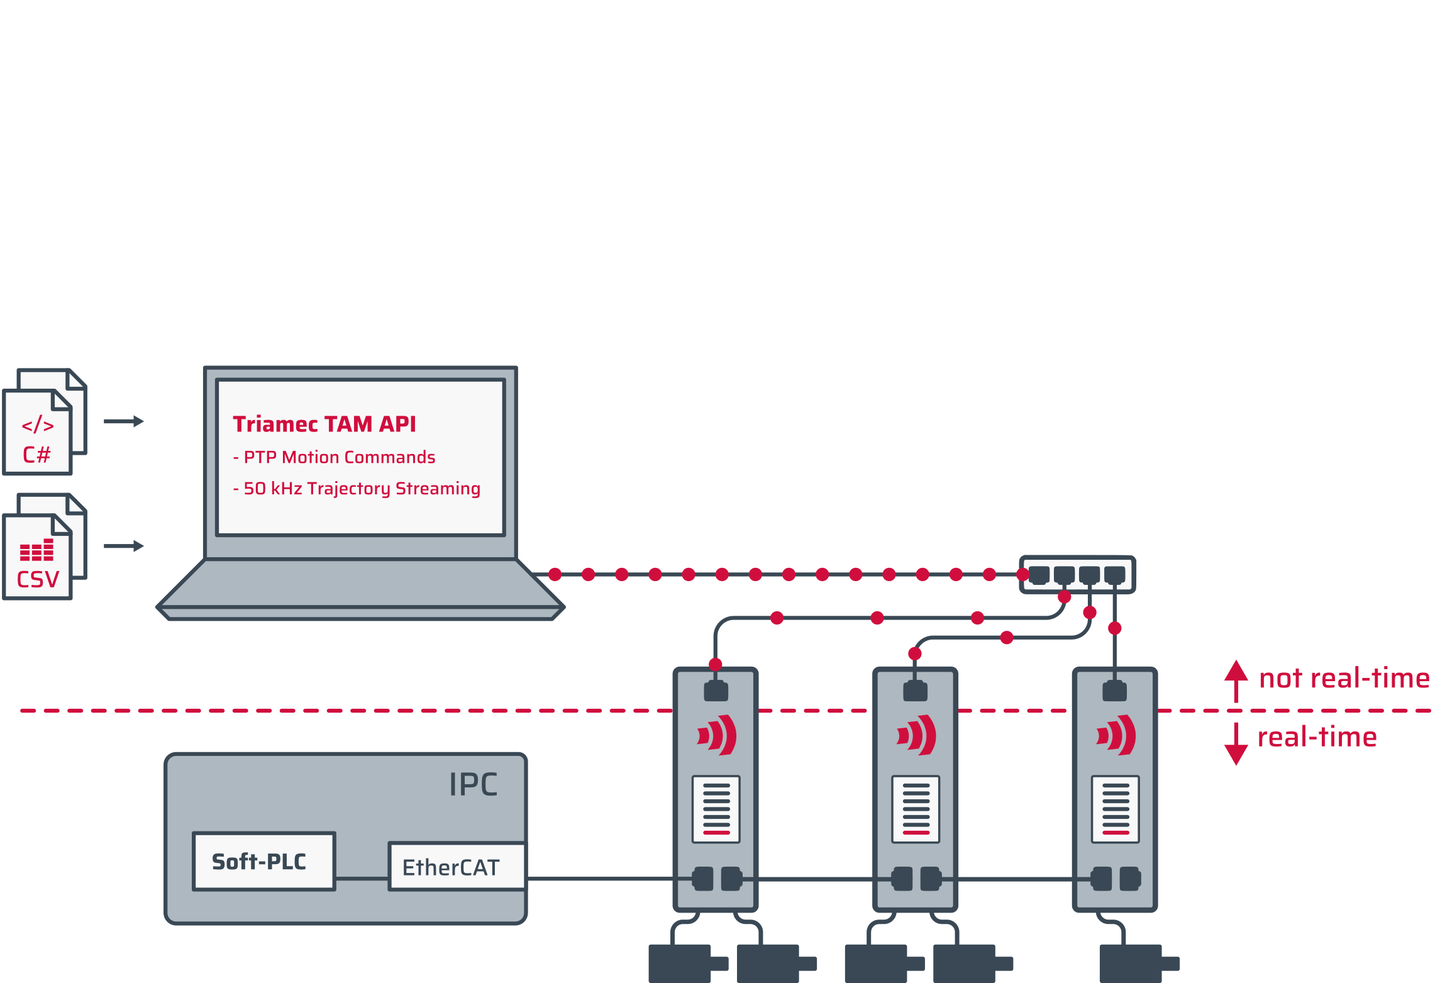
Mit Trajectory Streaming (TraSt) können hochaufgelöste Mehrachs-Bahndaten direkt an die Servoantriebe übertragen werden, ohne dass eine zusätzliche übergeordnete Steuerung erforderlich ist. Die Positionsdaten werden über eine Standard-Ethernet-Verbindung gestreamt und auf den Servoantrieben in einem Buffer zwischengespeichert. Die Ausführung der Trajektorie erfolgt mit Abtastraten von bis zu 50 kHz.
Durch die Trennung von Bahnberechnung und Echtzeitausführung können Trajektorien offline berechnet werden, wodurch die Anforderungen an das Host-System reduziert werden. Die hohe Abtastrate eliminiert Interpolationsfehler und Artefakte zwischen benachbarten Bahnen. Die Achssynchronisation erfolgt über EtherCAT oder Tria-Link.
TraSt EtherCAT Integration
- Trajectory Streaming in PLC- und CNC-Systemen
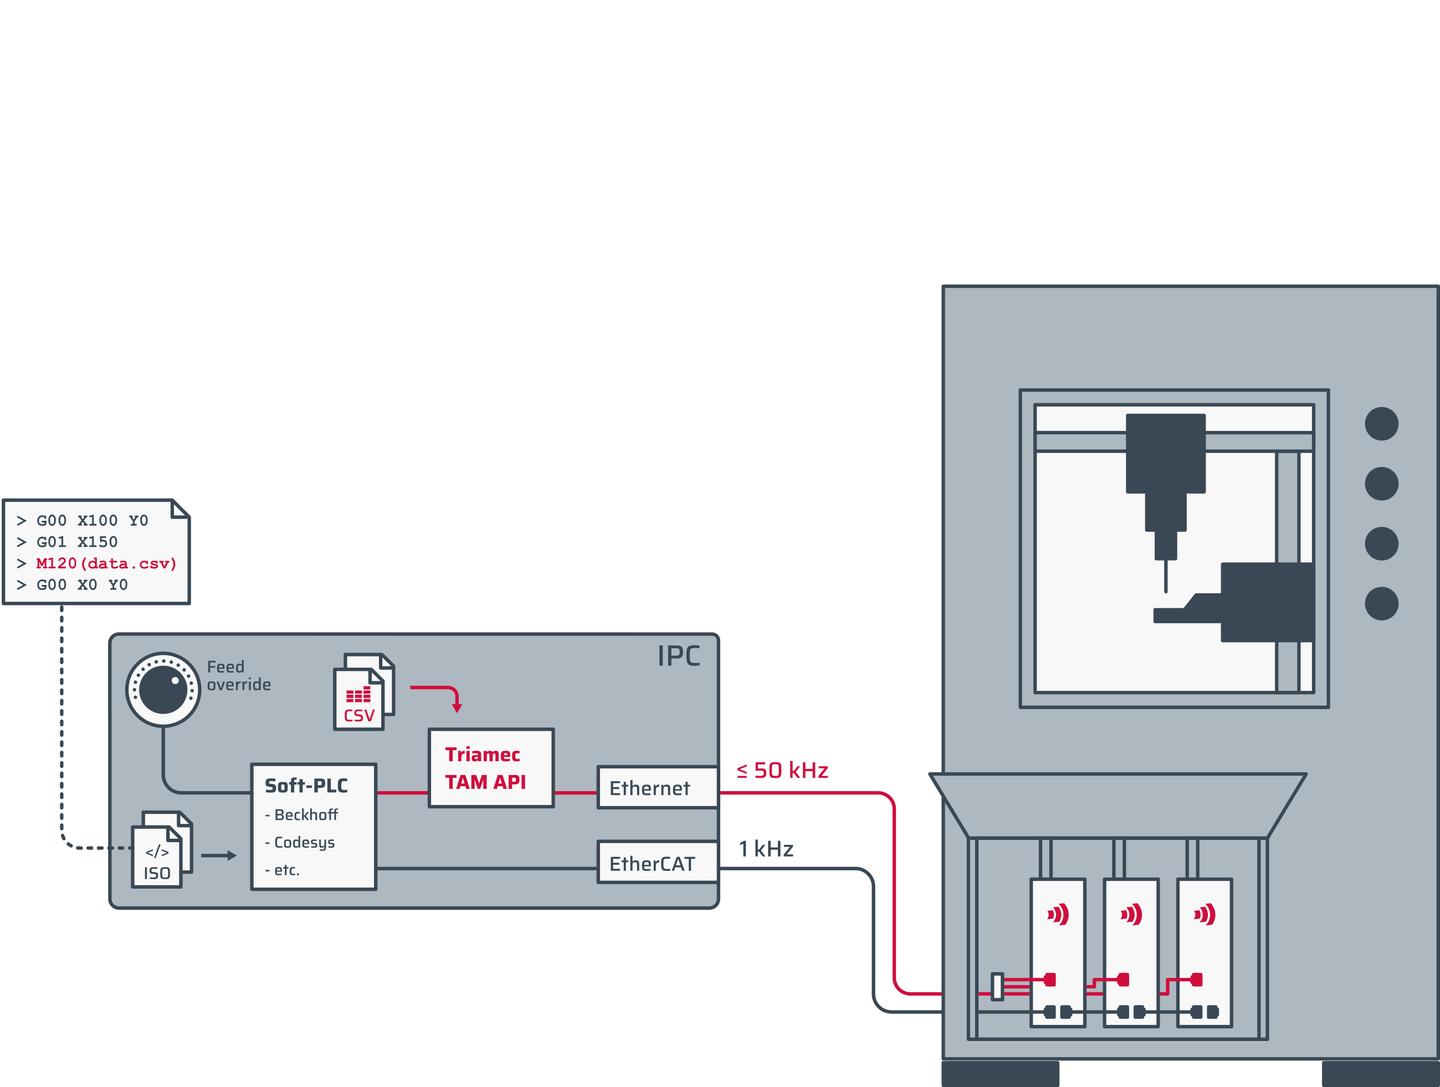
Die TraSt EtherCAT-Integration führt Trajectory Streaming in bestehende PLC-Architekturen ein. Die PLC bleibt Master des Systems, bestimmt den Prozessablauf und übernimmt Interlocks, Sicherheitslogik und Standardpositionierung.
Für präzisionskritische Prozessschritte wird eine vorab berechnete Trajektorie als dedizierter Motion Block verwendet und über Ethernet gestreamt. Die PLC überwacht den Streaming-Prozess, kann die Bewegung jederzeit abbrechen und kehrt nach Abschluss nahtlos zur Standardpositionierung zurück.
Tria-Link Master Mode
- Tria-Link-Synchronisation zwischen den Servoantrieben
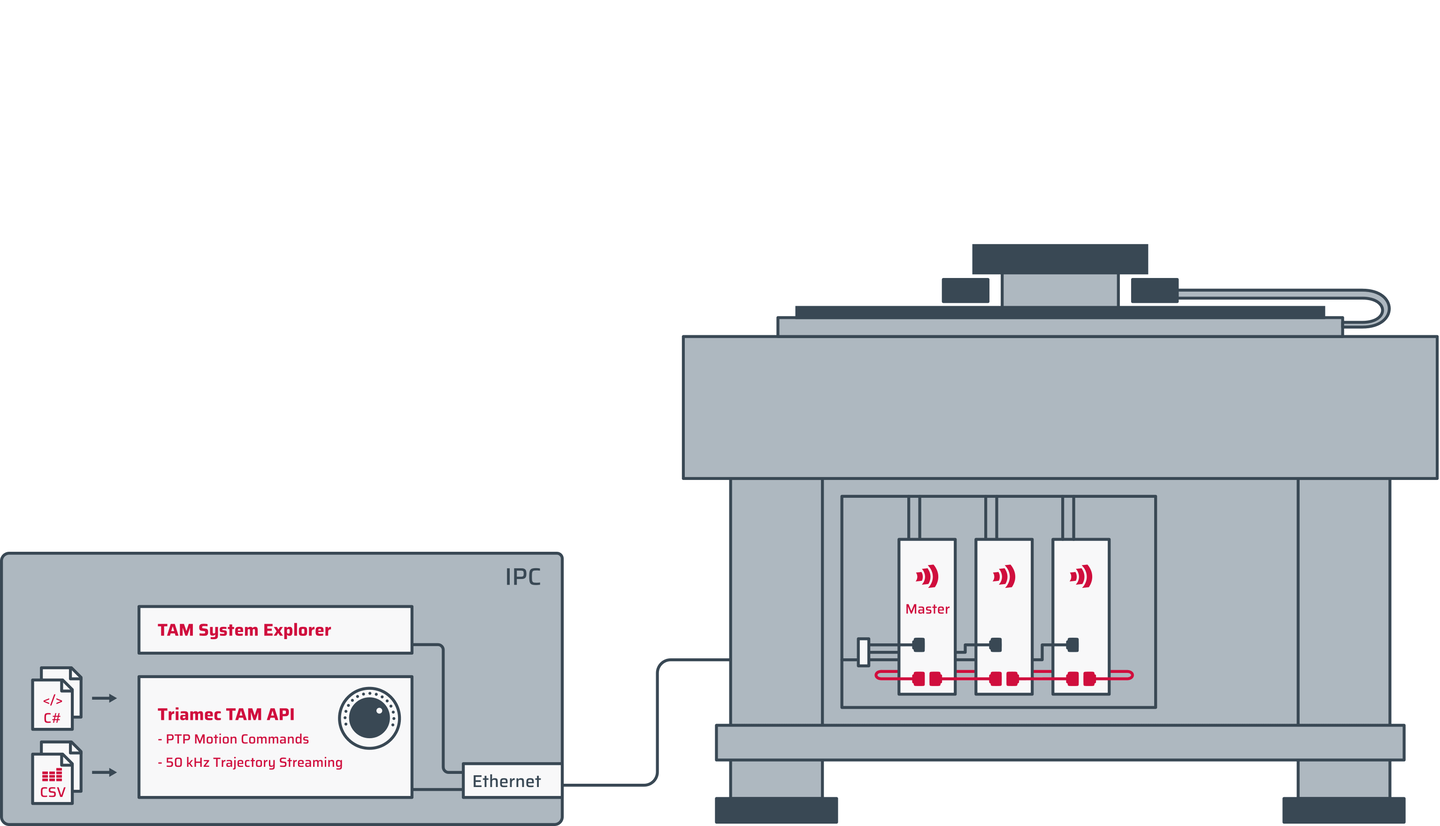
Ein Tria-Link-System benötigt nicht zwingend einen TL PCIe Adapter. Stattdessen kann ein Servoantrieb als Tria-Link Master konfiguriert werden und die Synchronisation im Netzwerk koordinieren.
In Kombination mit der TAM API und einem über Ethernet angebundenen PC entsteht so eine flexible und kosteneffiziente Architektur für Maschinen, die keine klassische Echtzeit-PLC oder CNC-Steuerung benötigen. Punkt-zu-Punkt-Befehle können direkt über die TAM-API ausgeführt werden, während TraSt volle Flexibilität für mehrachsige Trajektorien bietet.
Typische Anwendungen sind:
- Wafer- und Inspektionsstages
- Labor- und Messsysteme
- Spezialisierte Produktionsmaschinen